問(wèn)題來(lái)了��,什么是奇異點(diǎn)呢��?在其工作空間中存在一些特定點(diǎn)位�����,這些點(diǎn)會(huì )導致機器人失去一個(gè)或多個(gè)自由度���,當機器人末端工具中心點(diǎn)達到或接近這些位置時(shí)�����,在其運動(dòng)空間中會(huì )出現無(wú)窮解的情況�,即使機器人笛卡爾坐標值發(fā)生了很小的變化��,也會(huì )導致軸關(guān)節發(fā)生很大的變化�����,這樣就使得機器人無(wú)法正確的按照軌跡規劃運動(dòng)�。因此���,在工業(yè)機器人領(lǐng)域將這些點(diǎn)稱(chēng)為機器人奇異點(diǎn)�����。
機器人在奇異點(diǎn)附近進(jìn)行規劃運動(dòng)(直線(xiàn)����、圓弧等��,不包括關(guān)節運動(dòng))時(shí)會(huì )報警停止��,機器人運動(dòng)編程時(shí)應盡量避開(kāi)奇異點(diǎn)或以關(guān)節運動(dòng)通過(guò)奇異點(diǎn)�。是不是很難理解�?別急往下看����。
首先���,我們要知道機器人的運動(dòng)
包括插補運動(dòng)和關(guān)節運動(dòng)�。
插補運動(dòng)和關(guān)節運動(dòng)
而機器人的運動(dòng)學(xué)算法包括正向運動(dòng)學(xué)和逆向運動(dòng)學(xué)�����。關(guān)節運動(dòng)屬于正向運動(dòng)學(xué)��,這一點(diǎn)非常好理解���,當你告訴機器人某個(gè)關(guān)節需要運動(dòng)多少度����,那機器人會(huì )非常聽(tīng)話(huà)的運動(dòng)到對應的角度����。
插補運動(dòng)是機器人逆向運動(dòng)學(xué)算法���,也就是機器人根據要求的笛卡爾坐標值���,逆向計算出各個(gè)關(guān)節需要運動(dòng)的角度���。
因此���,要熟練的應用工業(yè)機器人���,對工業(yè)機器人奇異點(diǎn)進(jìn)行一定程度地了解是非常有必要的����。常見(jiàn)的六軸串聯(lián)工業(yè)機器人會(huì )在三個(gè)位置逆解出無(wú)數個(gè)解的情況����,出現三種奇異點(diǎn)��,分別為肩關(guān)節奇點(diǎn)���、肘關(guān)節奇點(diǎn)和腕關(guān)節奇點(diǎn)���。
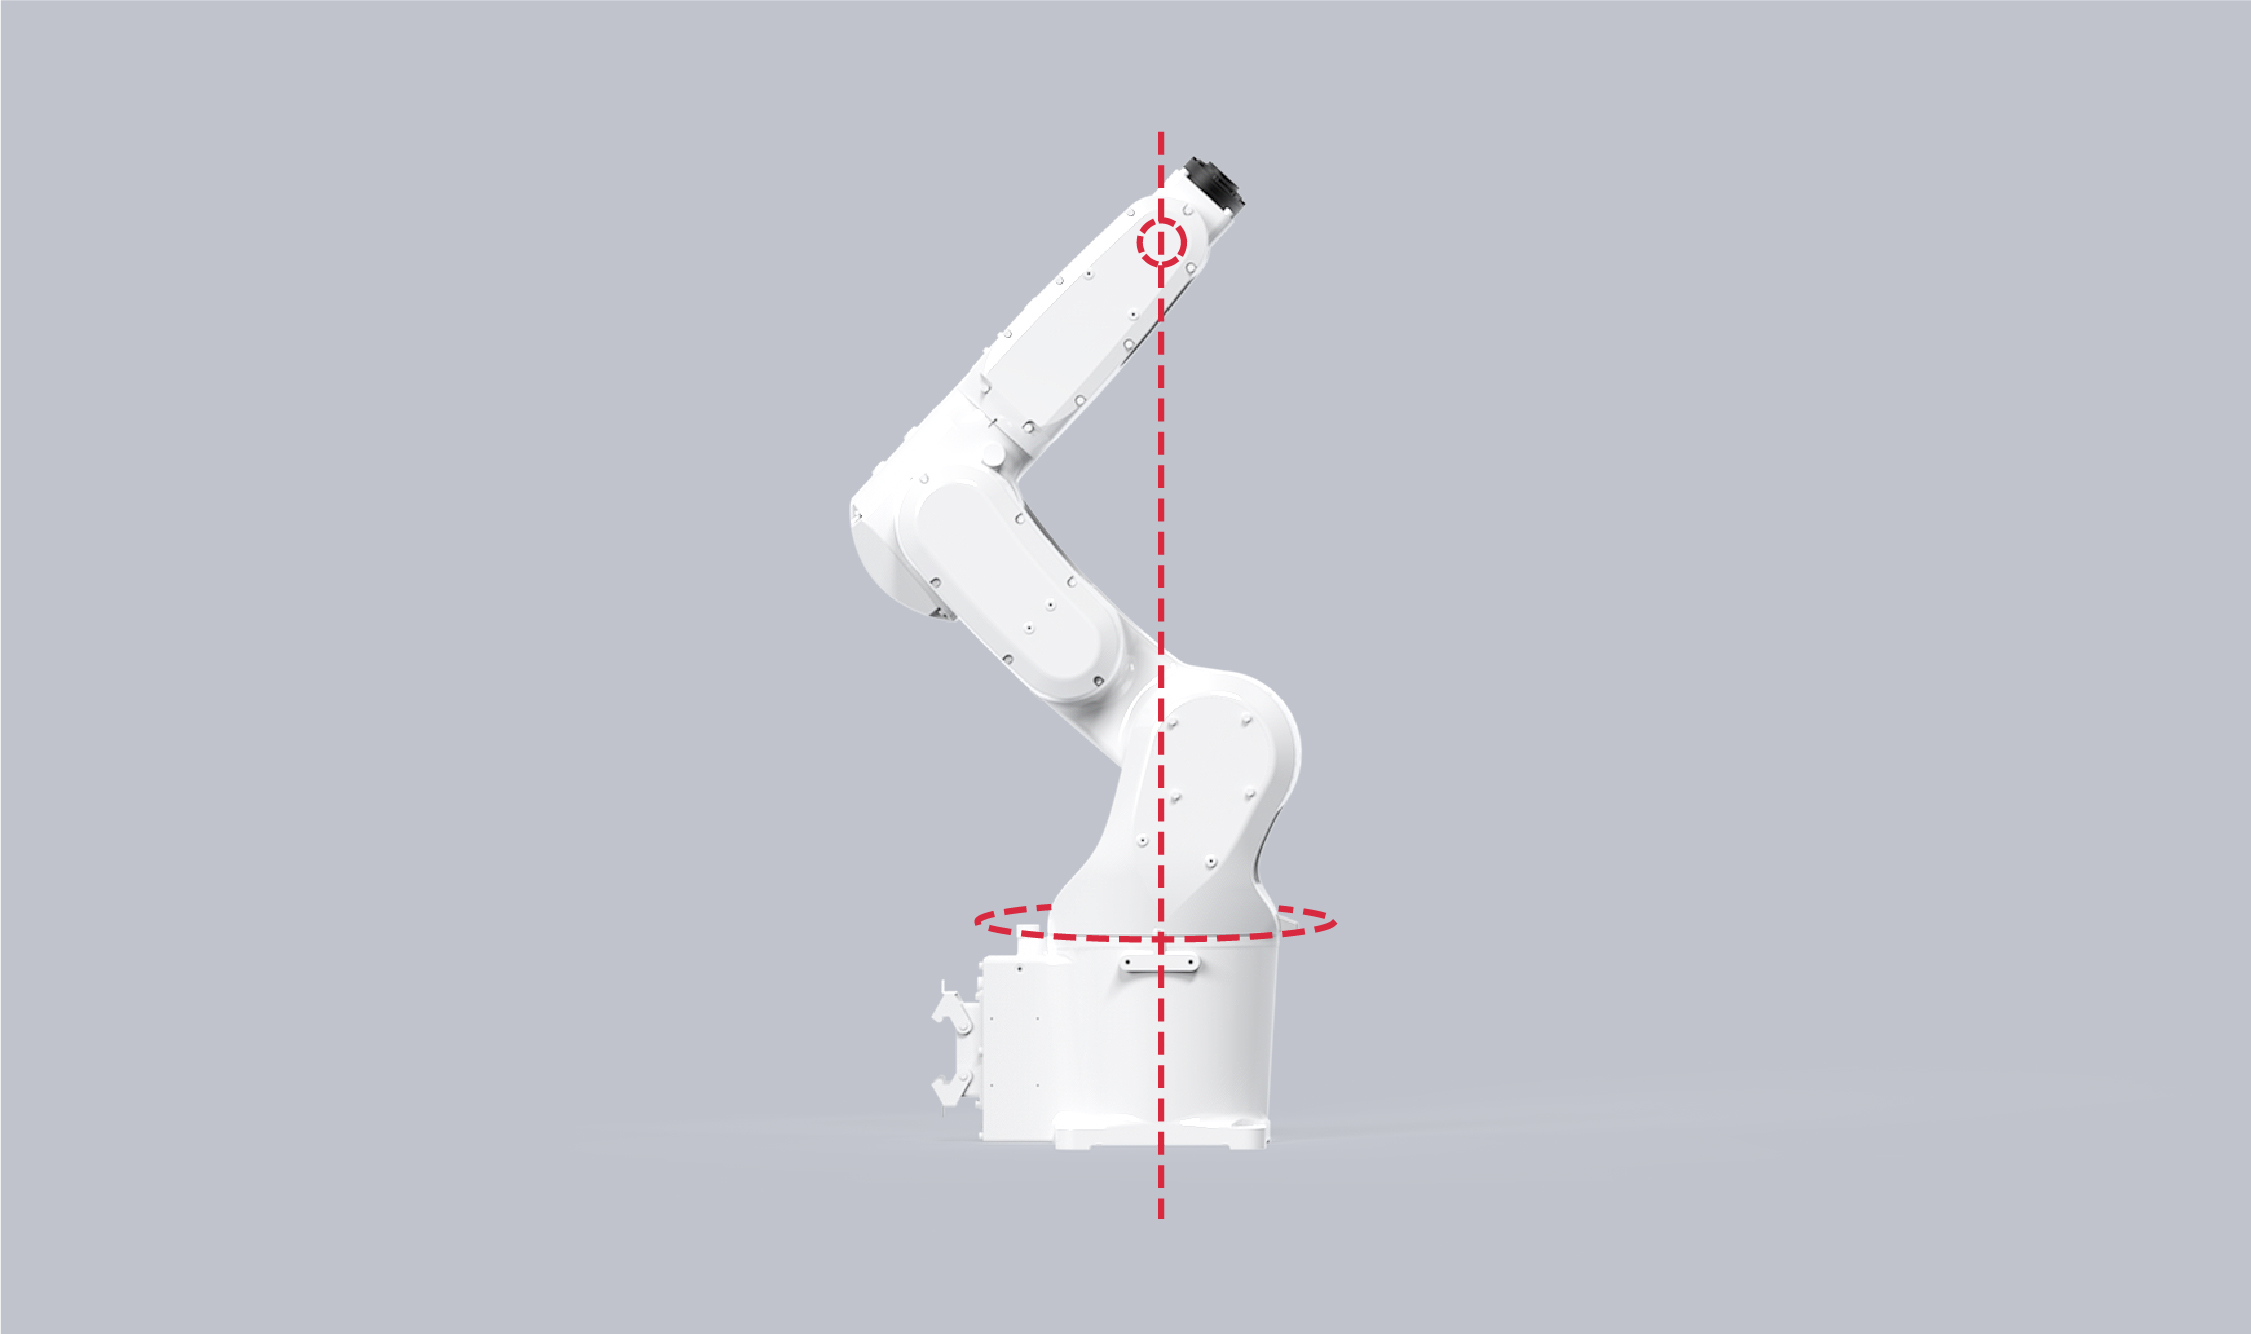
肩關(guān)節奇異點(diǎn)是指在機器人運動(dòng)空間內��,腕關(guān)節中心點(diǎn)與第一個(gè)關(guān)節的軸線(xiàn)共線(xiàn)�����。如下圖所示�����。
這種情況下�����,會(huì )導致關(guān)節軸1和關(guān)節軸4試圖瞬間旋轉180度��。從而引起機器人超速報警���,出現無(wú)法繼續工作的狀況���。
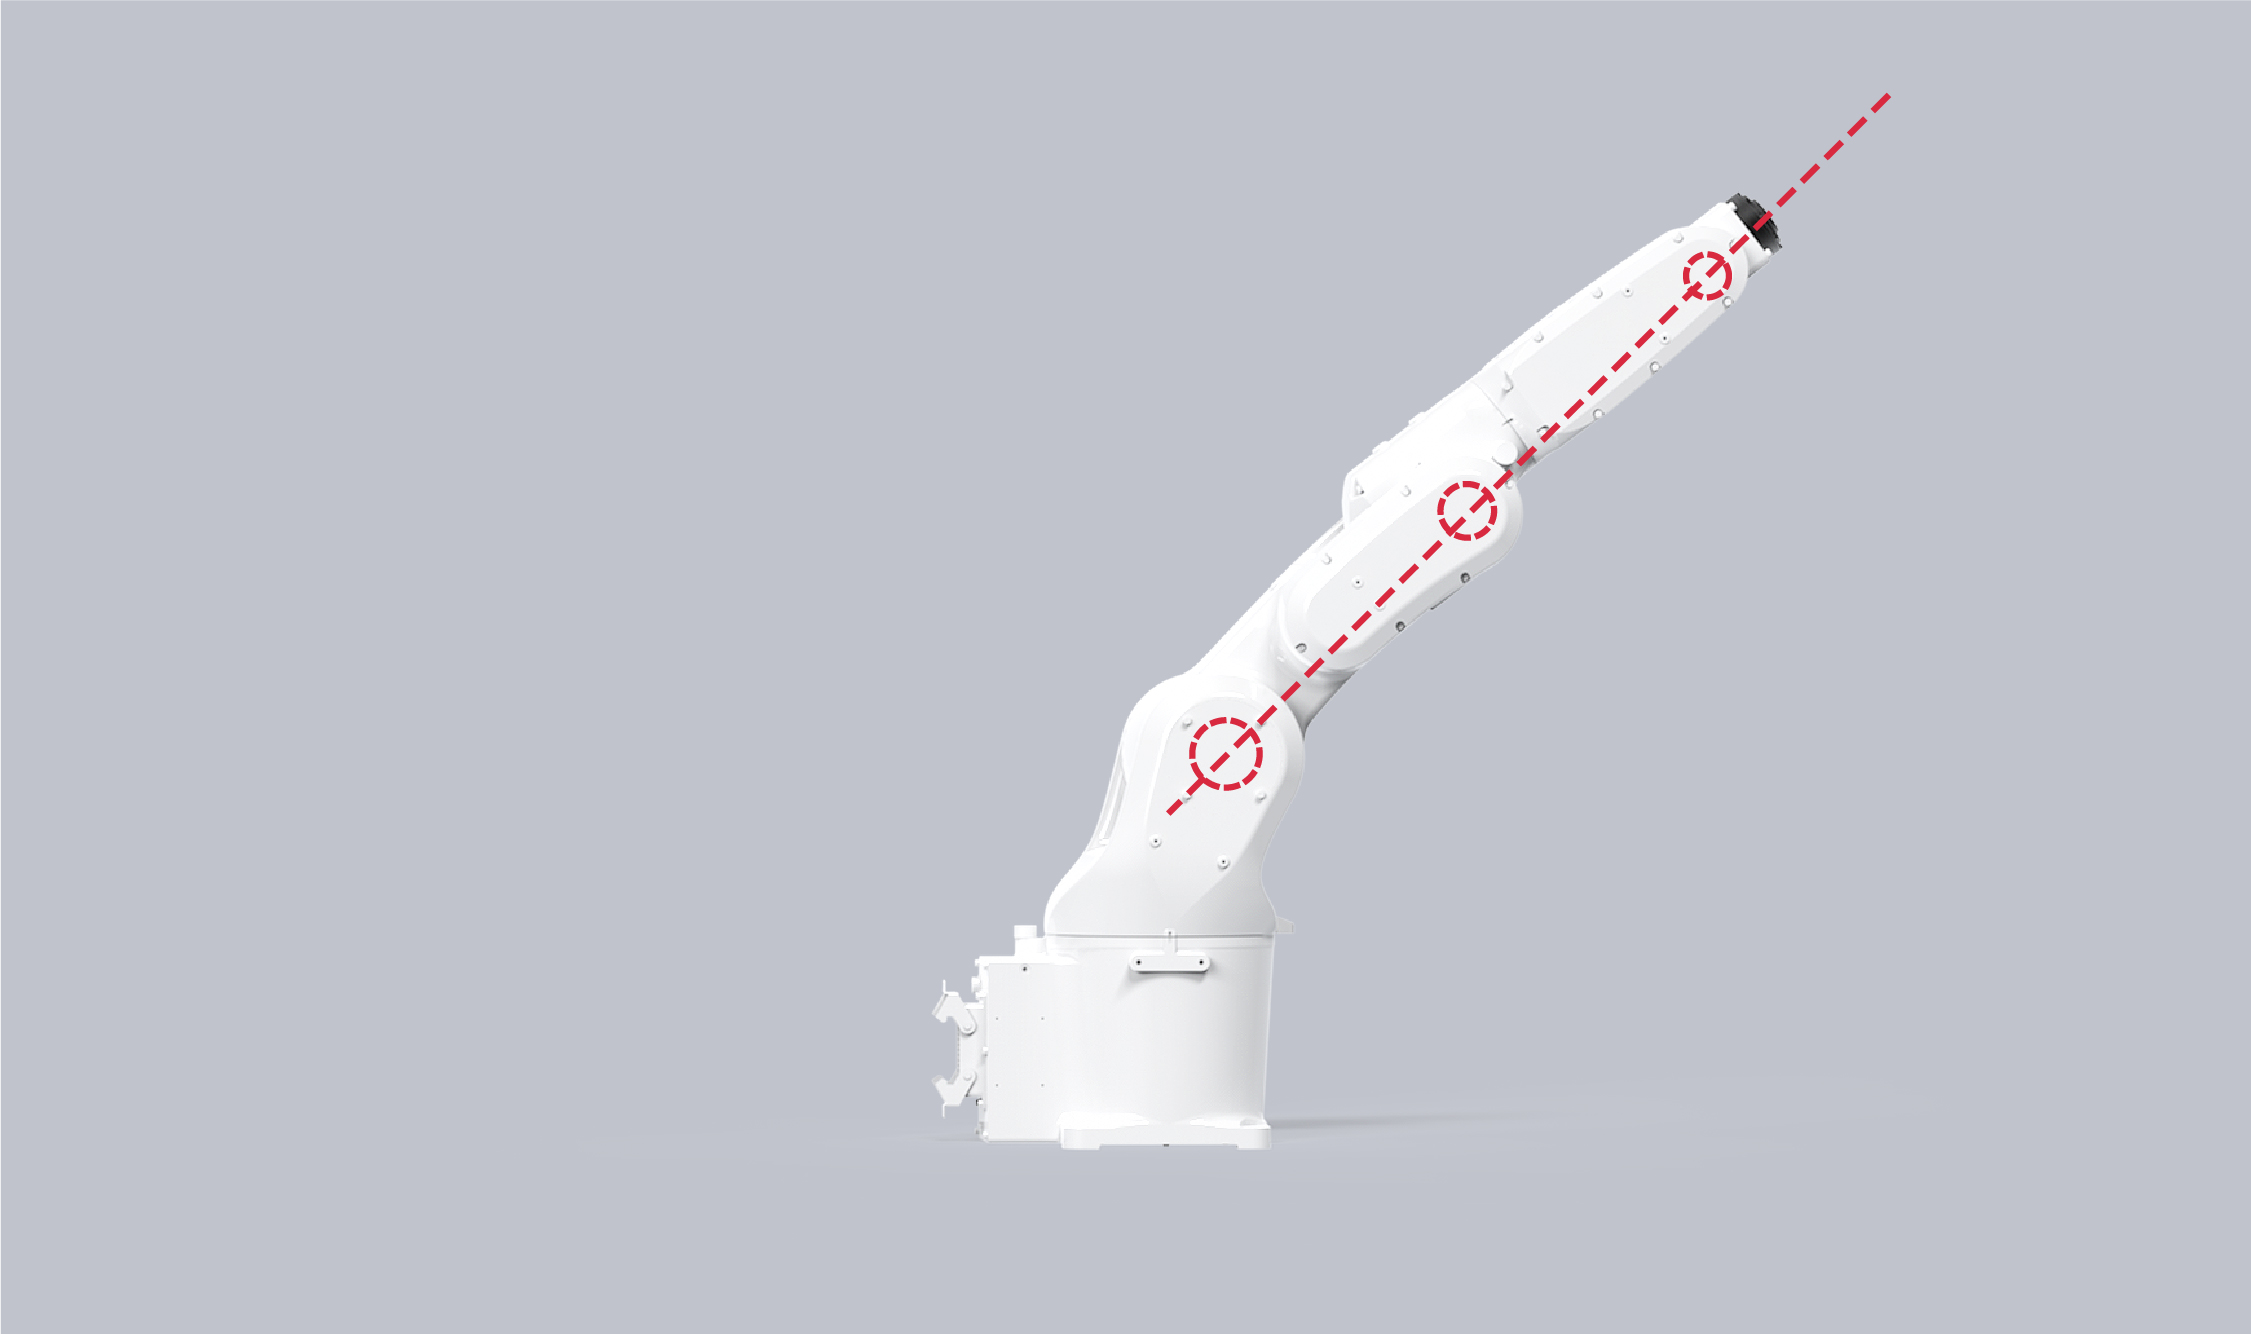
肘關(guān)節奇異點(diǎn)是指在機器人運動(dòng)空間內��,腕關(guān)節的中心點(diǎn)落在關(guān)節2和3的軸線(xiàn)形成的平面上��。如下圖所示�����。
肘關(guān)節奇異點(diǎn)一般位于機器人工作區域的最外緣���,看起來(lái)像機器人“伸得太遠”���,導致肘部鎖定在某個(gè)空間位置無(wú)法運動(dòng)�。
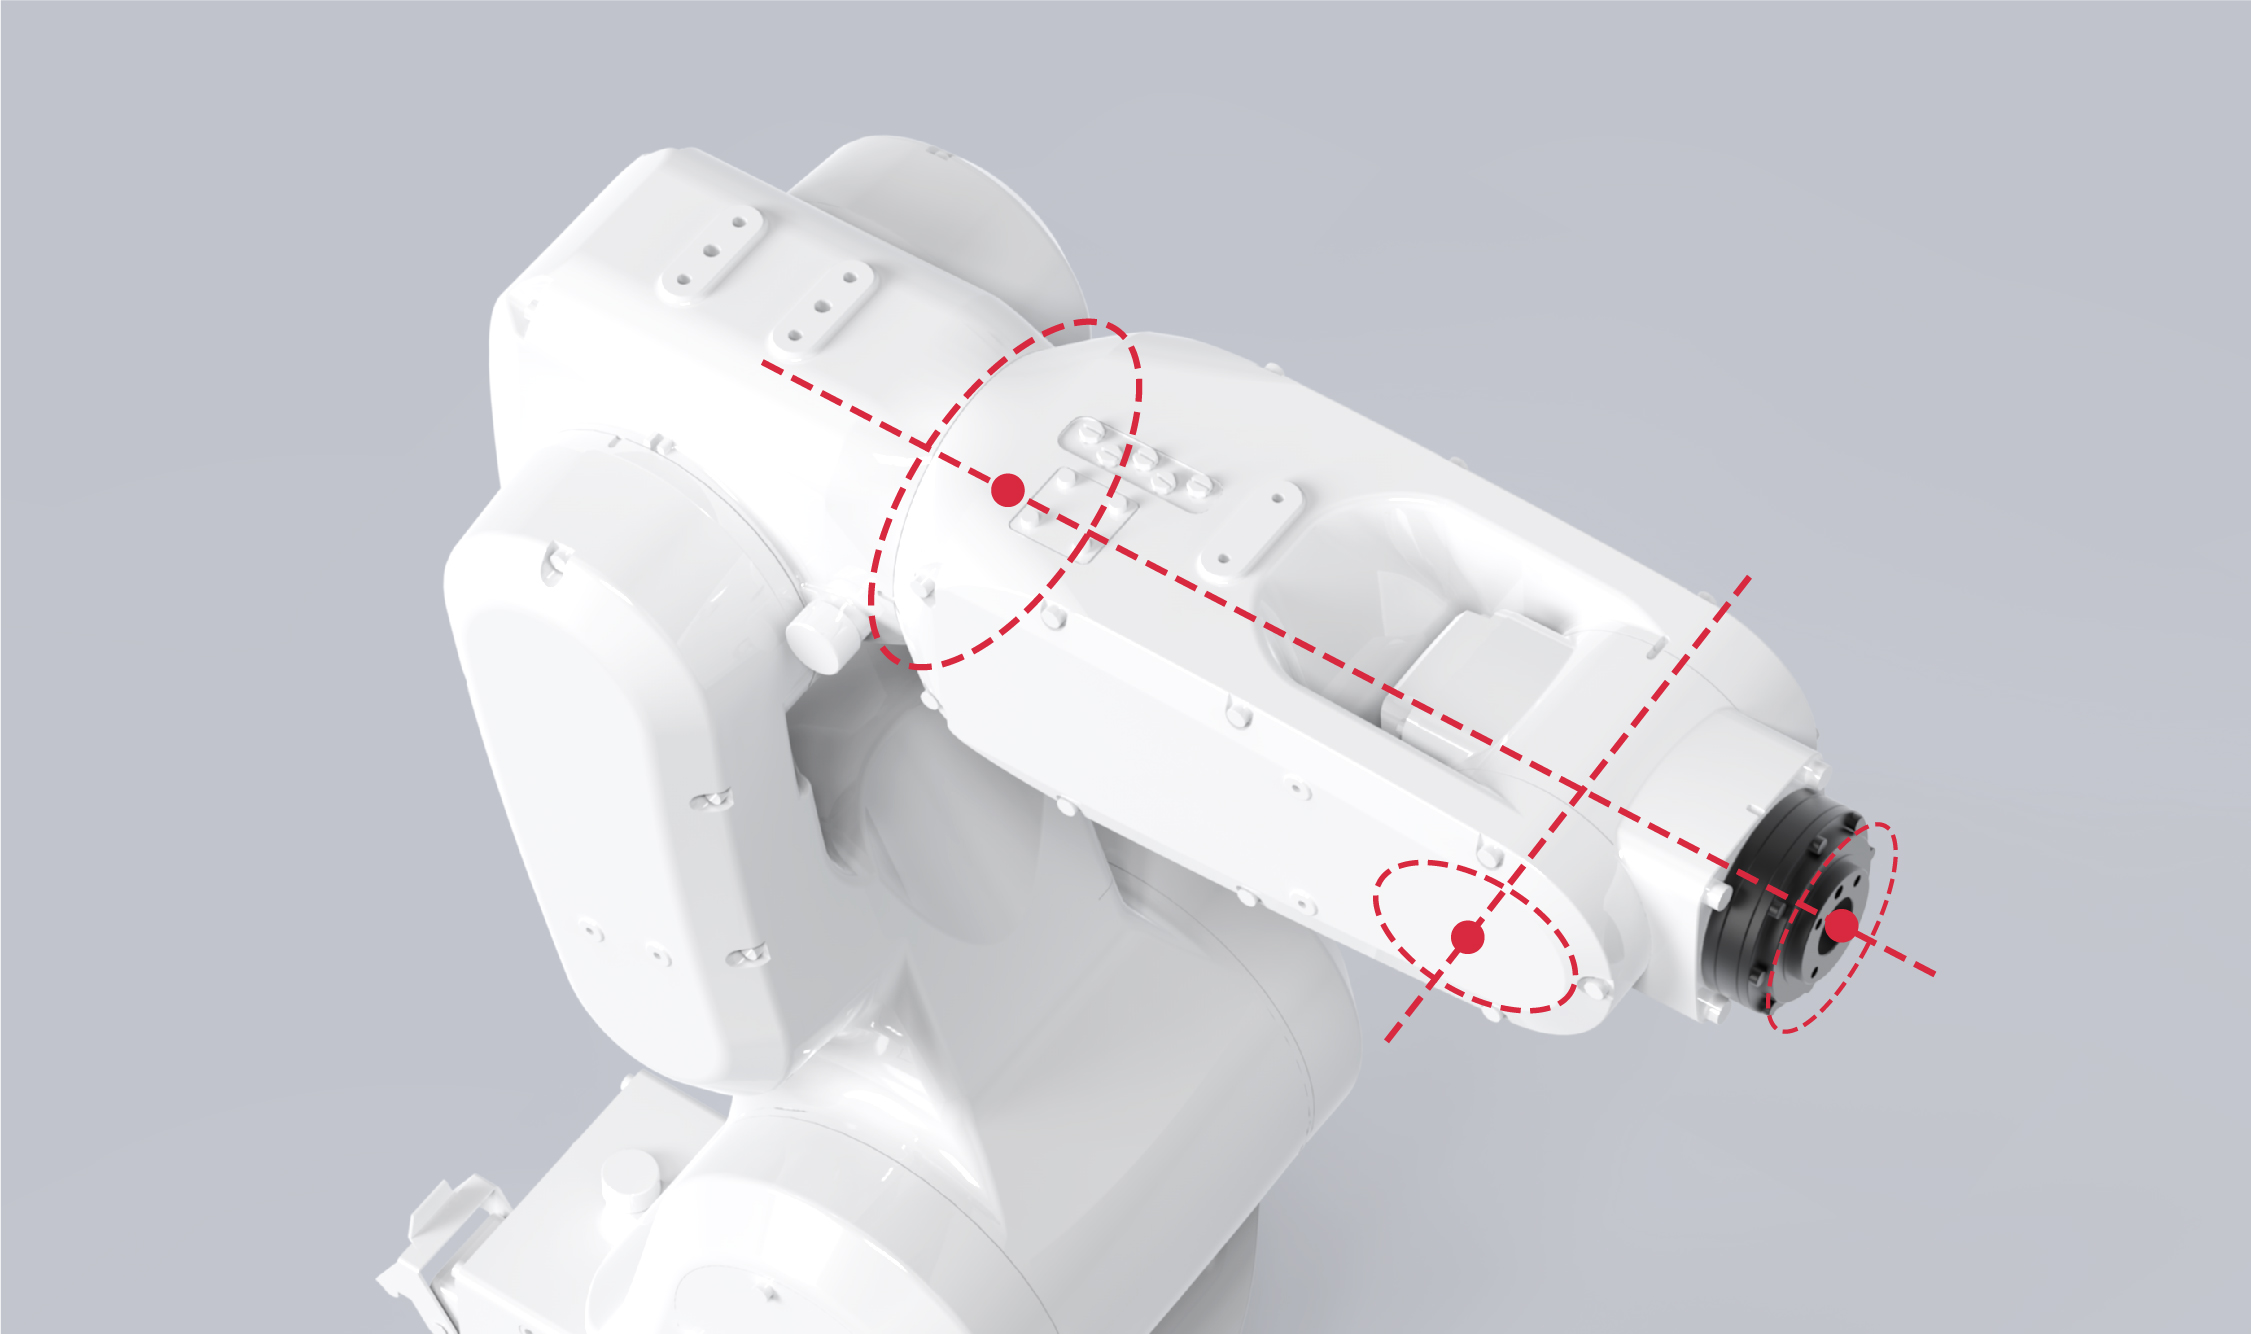
腕關(guān)節奇異點(diǎn)是指在機器人運動(dòng)空間內�,關(guān)節4和關(guān)節6的軸線(xiàn)與關(guān)節5的軸線(xiàn)在同一平面內�����。如下圖所示���。
以上情況會(huì )導致機器人逆向運動(dòng)學(xué)算法逆解的結果相互補償�,形成無(wú)數個(gè)解����。我們可以從圖中看到�,肩關(guān)節奇異和肘關(guān)節奇異位置都在機器人非主要工作區域����,一般不會(huì )在調試中出現這樣的姿態(tài)����,處理較為簡(jiǎn)單���,只要限制機器人作業(yè)范圍�����,就可輕易地回避����。
但是腕部奇異點(diǎn)不同��,在機器人工作區域的幾乎所有位置都有可能發(fā)生�,其規避方法相對困難�����,在實(shí)際應用時(shí)��,可以利用使末端工具增加一定角度的辦法����,避免腕部4軸和6軸中心共線(xiàn)�。
因此��,了解腕部奇異點(diǎn)的發(fā)生機理�,并根據具體情況靈活應對�����,是確保機械臂穩定運行的關(guān)鍵����。在路徑規劃中��,要盡量避免機械臂經(jīng)過(guò)奇異點(diǎn)����。例如��,在焊接任務(wù)中�,如果焊接點(diǎn)恰好在機械臂運動(dòng)的路徑點(diǎn)上����,我們可以通過(guò)識別末端路徑上的奇異點(diǎn)區域���,將焊接板放置在沒(méi)有奇異點(diǎn)的路徑上���,就可以最大程度地避免機械臂經(jīng)過(guò)奇異區域�,充分發(fā)揮機器人作業(yè)的優(yōu)勢�����。

 地址:中國(安徽)自由貿易試驗區蕪湖片區萬(wàn)春東路96號
 電話(huà):400-052-8877
 傳真:0553-5635270


