2026年2月28日���,以“啟智涌現”為主題的第二屆智能機器人通用技術(shù)底座開(kāi)發(fā)者大會(huì )暨啟智技術(shù)成果發(fā)布會(huì )通過(guò)線(xiàn)上直播形式圓滿(mǎn)落幕�����。本次大會(huì )并非一次從零開(kāi)始的全新發(fā)布�,而是對啟智核心能力的一次系統性迭代升級與完整呈現����。大會(huì )不僅展示了包括新一代人形機器人平臺�����、關(guān)鍵開(kāi)發(fā)工具與核心系統的重大進(jìn)展�����,更通過(guò)一個(gè)完整的商超理貨作業(yè)場(chǎng)景�����,公開(kāi)驗證了多機器人如何自主協(xié)同完成復雜作業(yè)流程�����,標志著(zhù)啟智在推動(dòng)機器人技術(shù)從“炫技”走向“實(shí)干”的路徑上取得了階段性進(jìn)展����。
啟智機器人總經(jīng)理游瑋博士在開(kāi)場(chǎng)演講中回顧了過(guò)去一年機器人“破圈”的盛況�,同時(shí)尖銳地提出了行業(yè)的核心命題:機器人技術(shù)何時(shí)能大規模走出聚光燈�����,自主����、可靠地創(chuàng )造實(shí)際價(jià)值�?他啟智給出的答案是持續構建并深化“智能機器人通用技術(shù)底座”——一套旨在讓智能生長(cháng)�����、讓經(jīng)驗復制�、讓開(kāi)發(fā)簡(jiǎn)化的賦能體系��。本次大會(huì )��,正是這套底座能力經(jīng)過(guò)一年迭代后�,交出的首份“實(shí)干”成績(jì)單:
yobot平臺家族:為“實(shí)干”場(chǎng)景深度進(jìn)化
大會(huì )首先展示了基于通用底座進(jìn)化而來(lái)的機器人平臺家族——yobot系列����。相較于初代��,本次亮相的yobot家族更強調“為實(shí)干而生”的定位�,涵蓋了包括側重運動(dòng)能力探索的人形機器人R2V1�、已在蕪湖弋磯山醫院投入服務(wù)的輪式機器人W2��,以及能夠穩定勞動(dòng)作業(yè)的人形機器人R2V2���。
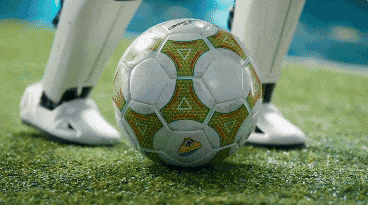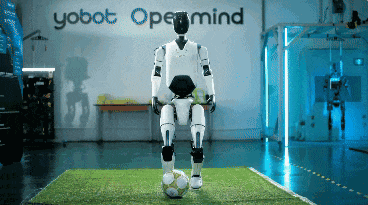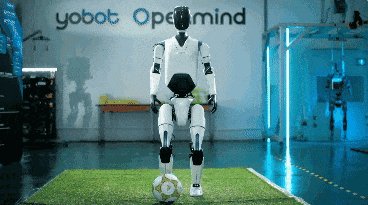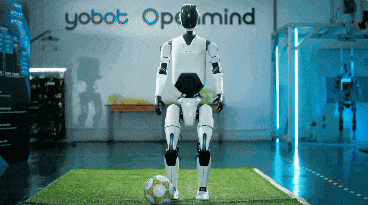
這一機器人平臺家族不僅是智能算法與控制的載體��,更是通過(guò)與清華大學(xué)GOPS訓練框架等深度集成�,將實(shí)際作業(yè)中積累的數據與經(jīng)驗反哺到底座�,實(shí)現了從“技術(shù)驗證”到“能力沉淀”的閉環(huán)�����。

智能機器人通用技術(shù)底座:從“可用”到“高效易用”的飛躍
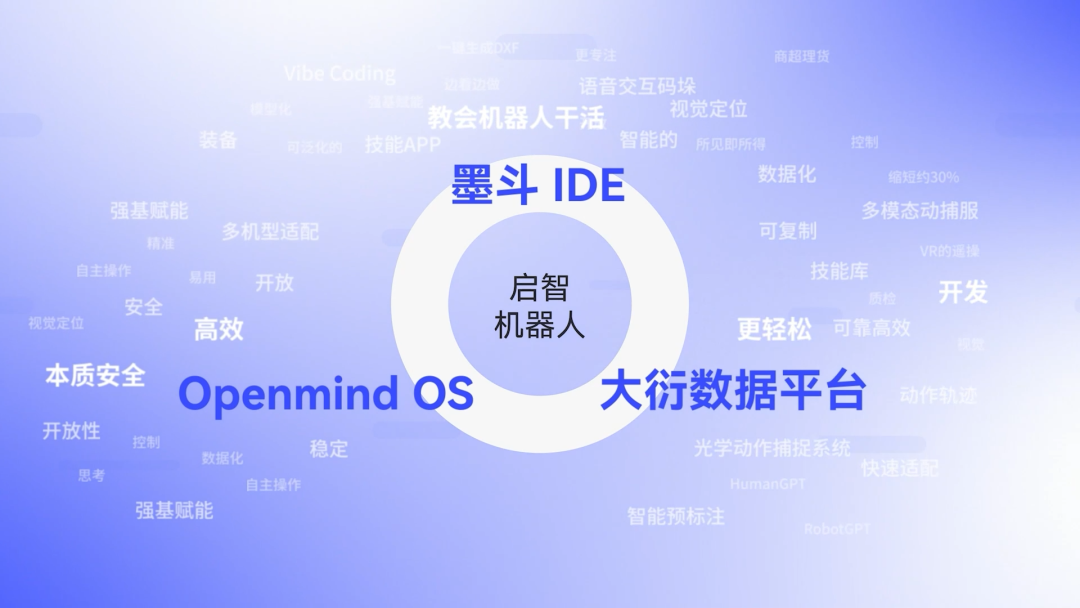
本次大會(huì )的核心在于展示底座三大核心模塊——墨斗IDE���、大衍數據平臺��、OpenmindOS在經(jīng)過(guò)一年深度打磨后的協(xié)同效能��。它們已從各自獨立的工具�,進(jìn)化為一套能無(wú)縫協(xié)作����、大幅提升機器人應用開(kāi)發(fā)與部署效率的完整工作鏈:
墨斗IDE:實(shí)現開(kāi)發(fā)民主化與專(zhuān)業(yè)化提效
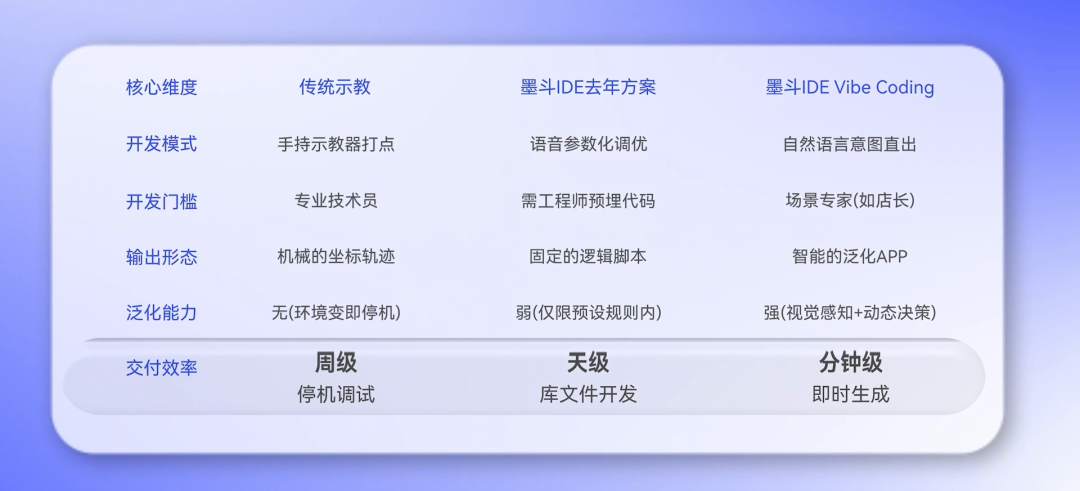
墨斗IDE通過(guò)引入 “Vibe Coding”范式實(shí)現變革����。它允許店長(cháng)����、工人等場(chǎng)景專(zhuān)家無(wú)需懂編程��,通過(guò)使用自然語(yǔ)言描述任務(wù)(如“為飲料區貨架補貨”)�����,IDE即可理解意圖并自動(dòng)生成包含多機協(xié)作邏輯的可執行應用�,極大降低了開(kāi)發(fā)門(mén)檻�����,使場(chǎng)景專(zhuān)家成為開(kāi)發(fā)主導者���。
針對專(zhuān)業(yè)開(kāi)發(fā)者�����,IDE迭代了更強大的效率工具:在仿真階段預判機械干涉與可達性�����,結合2D/3D包絡(luò )圖優(yōu)化布局����,預計減少超30%現場(chǎng)調試時(shí)間����;通過(guò)虛擬控制器與軸控制面板�����,支持在PC端完成關(guān)節與笛卡爾空間的精準點(diǎn)動(dòng)以及復雜的邏輯驗證與程序調試��,真正實(shí)現“軟硬解耦”�����;利用模型輕量化與一鍵生成DXF工程圖等功能���,提升了仿真流暢度���,并確保了仿真布局與現場(chǎng)CAD圖紙的無(wú)縫銜接�,實(shí)現“所見(jiàn)即所得”�����。
以上種種功能的目的都指向一處�,用智能打破機器人應用的開(kāi)發(fā)壁壘�、效率困局��。
大衍數據平臺:構建“數據-技能”高效轉化流水線(xiàn)
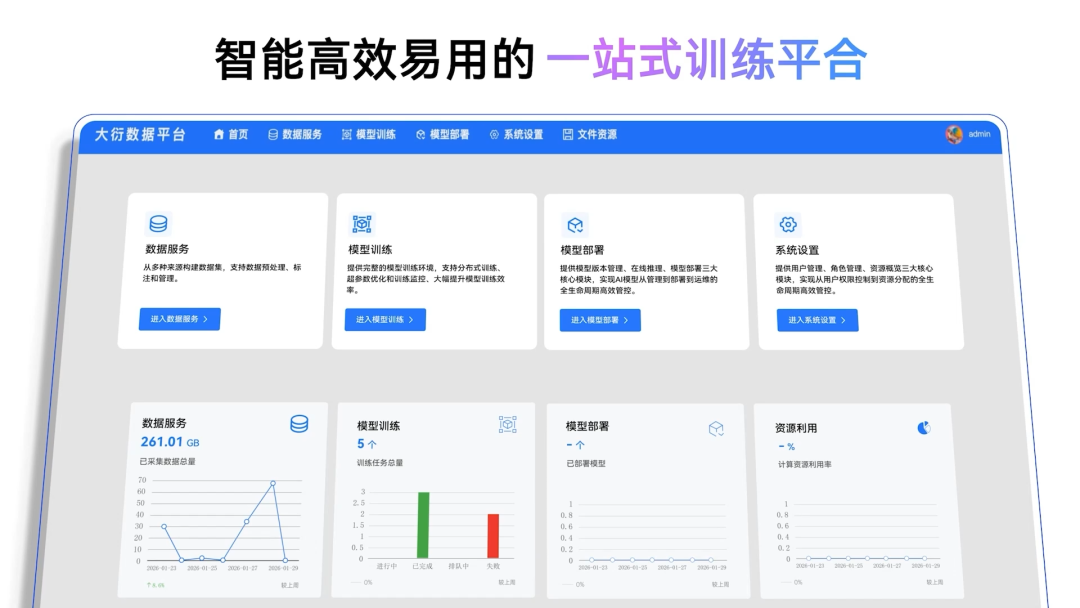
大衍數據平臺著(zhù)力破解機器人技能學(xué)習的效率瓶頸�。平臺通過(guò)異構采集模塊統一接入多種設備����,提升數據采集效率����;融合AI智能預標注技術(shù)��,將標注一致性提升至90%以上�����,大幅降低數據準備成本�����。而大衍數據平臺與清華大學(xué)團隊共建的體系化評估模塊�����,則能從“質(zhì)量”與“價(jià)值”雙維度智能篩選優(yōu)質(zhì)數據����,將數據準備周期縮短約30%���,為模型訓練提供穩定“燃料”���。
此外����,大衍數據平臺還將依托“蕪湖矽客機器人未來(lái)社區”的豐富場(chǎng)景��,讓機器人能在真實(shí)與仿真環(huán)境中進(jìn)行大規模���、多樣化的自主學(xué)習與實(shí)戰演練�,構建一個(gè)開(kāi)發(fā)的“技能庫”����。
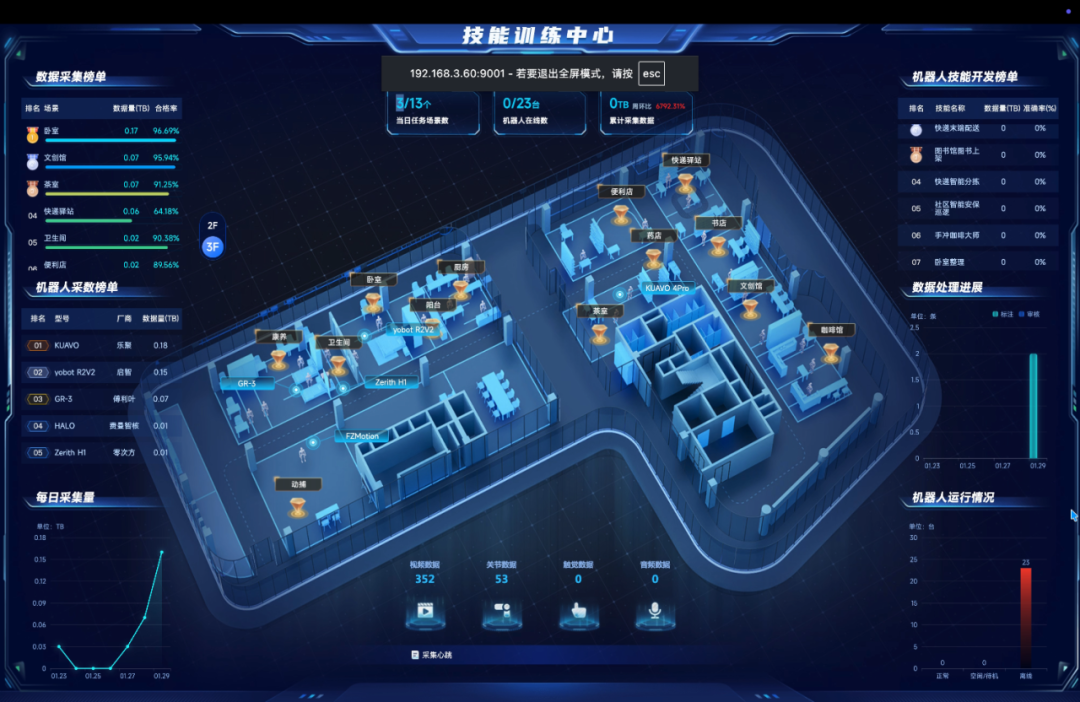
平臺計劃在建設初期免費開(kāi)放基礎技能庫����,以降低行業(yè)應用門(mén)檻�����,長(cháng)遠旨在培育一個(gè)高價(jià)值技能可流通的生態(tài)���,從根本上打破機器人能力與應用之間的壁壘��。
Openmind OS:邁向多機協(xié)同與智能決策的控制中樞
作為打通智能“思考”與物理“行動(dòng)”的關(guān)鍵一環(huán)���,Openmind OS的迭代旨在解決傳統控制系統與智能算法發(fā)展脫節的行業(yè)悖論�����。
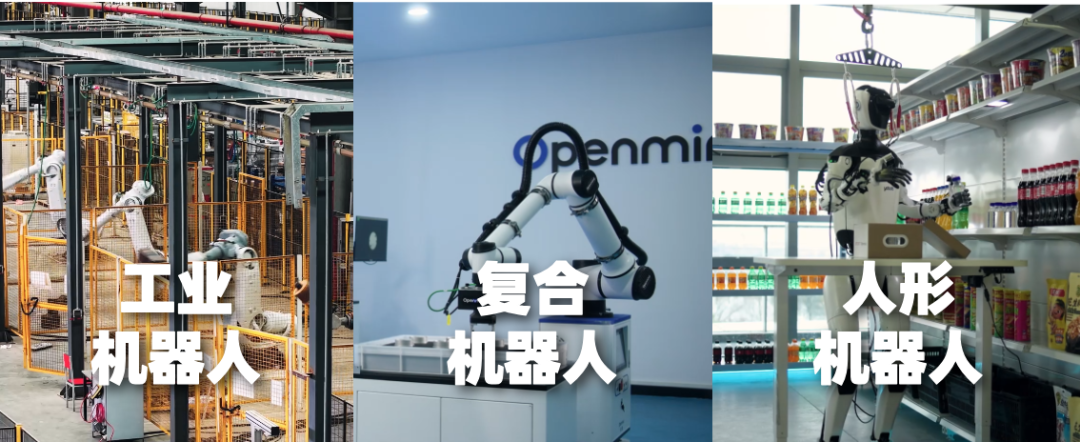
在過(guò)去的一年中����,Openmind OS已成功適配工業(yè)�����、復合及人形機器人等主流品類(lèi)����,構建了一個(gè)統一的任務(wù)調度與通信中樞�,能夠讓不同形態(tài)���、不同功能的機器人在同一空間內有序協(xié)作��、狀態(tài)同步�。
此外���,Openmind OS實(shí)現了對主流機器人開(kāi)發(fā)框架ROS的深度兼容�。這并非簡(jiǎn)單的接口調用�,而是在保障自主可控的前提下����,為ROS生態(tài)的廣大開(kāi)發(fā)者提供了近乎零門(mén)檻的遷移路徑�����,使其能夠沿用熟悉的開(kāi)發(fā)習慣�,快速在Openmind OS平臺上驗證與部署現有算法����,極大地降低了生態(tài)切換的成本與門(mén)檻���。同時(shí)�,其分層系統架構在保障底層控制安全可靠的同時(shí)�,向開(kāi)發(fā)者開(kāi)放了豐富的定制空間�。
最后��,面對復雜場(chǎng)景和需求����,Openmind OS深度融合了智能感知與決策能力�����。它不僅能夠基于幾何模型自動(dòng)規劃抓取點(diǎn)���,更能通過(guò)融合視覺(jué)與高精度力覺(jué)反饋���,實(shí)現“剛柔并濟”的精準操作��。同時(shí)��,OS深度融合感知與決策�,能調用大衍平臺的技能模型����,形成毫秒級“感知-決策-控制”閉環(huán)�,以應對復雜場(chǎng)景的不確定性��,推動(dòng)開(kāi)發(fā)模式向“現代工業(yè)”范式演進(jìn)���。
關(guān)鍵驗證:商超理貨場(chǎng)景下的完整作業(yè)閉環(huán)
本次大會(huì )最引人注目的環(huán)節��,是通過(guò)一段完整的商超理貨作業(yè)視頻���,實(shí)景驗證了上述三大模塊與機器人平臺的協(xié)同能力�����,清晰地展示了機器人自主完成復雜物流任務(wù)的可行性:
任務(wù)啟動(dòng)與編排:憑借墨斗IDE���,以自然語(yǔ)言快速生成了“從倉庫取貨��、開(kāi)箱���、并將商品擺上貨架”的完整任務(wù)流����,整個(gè)過(guò)程僅需數分鐘��。
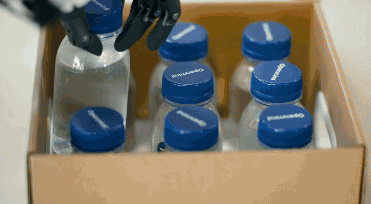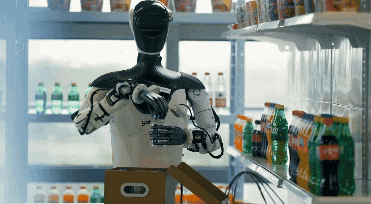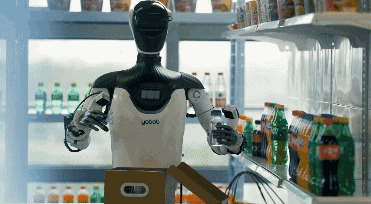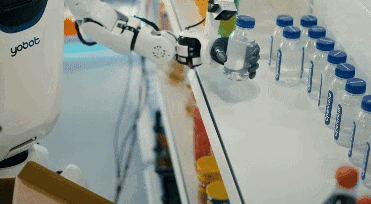
協(xié)同執行:在Openmind OS的統一調度下��,復合機器人基于視覺(jué)自主導航�,識別目標貨箱并穩定抓取�����、搬運至理貨區����。隨后�����,人形機器人無(wú)縫接替�,它首先精準識別紙箱并用手部動(dòng)作自主翻開(kāi)箱蓋��,然后基于視覺(jué)從箱內識別并抓取水杯��,最后識別貨架空位�����,完成精準擺貨與理貨����。雙機協(xié)作流暢�����,全程無(wú)人工干預�����。
技能支撐:機器人所有靈巧且穩定的動(dòng)作�,如適應不同物體的抓取���、柔順的開(kāi)蓋��、精準的放置��,其背后技能模型均由大衍數據平臺提供的“技能庫”訓練與優(yōu)化而來(lái)���。
這一場(chǎng)景成功地將“機器人自主作業(yè)”從概念推向了可驗證的實(shí)踐����,生動(dòng)詮釋了“實(shí)干”的內涵�。
開(kāi)發(fā)者生態(tài):從技術(shù)閉環(huán)到生態(tài)開(kāi)放
本次發(fā)布清晰地勾勒出啟智的戰略路徑:通過(guò)自研墨斗IDE�、大衍數據平臺���、OpenmindOS���,形成從任務(wù)定義到物理實(shí)現的完整技術(shù)閉環(huán)�,系統性降低機器人開(kāi)發(fā)與應用的門(mén)檻���。
與此同時(shí)���,啟智積極構建涵蓋技術(shù)�����、商業(yè)����、開(kāi)發(fā)者的立體生態(tài):與清華大學(xué)�����、中國科學(xué)技術(shù)大學(xué)等頂尖高校共建實(shí)驗室���,拉高技術(shù)創(chuàng )新上限�;與華為�、粵港澳及長(cháng)三角國家技術(shù)創(chuàng )新中心等產(chǎn)業(yè)伙伴開(kāi)展場(chǎng)景共建���,沉淀可復用的平臺能力���;并正式發(fā)布“啟智開(kāi)發(fā)者扶持計劃”����,區分研究型與應用型路徑�����,旨在將少數人的科研成果轉化為服務(wù)多數人開(kāi)發(fā)的能力����。
臨界點(diǎn)之上:開(kāi)啟機器人智能“涌現”
站在機器人智慧“涌現”的臨界點(diǎn)����,啟智更清晰洞察下一步發(fā)展的關(guān)鍵:機器人的通用認知能力與高質(zhì)量數據供給�。
攻關(guān)大腦:研發(fā)原生世界模型HumanGPT�����,讓機器人真正“理解”物理世界
當前基于語(yǔ)言模型“改裝”的機器人智能���,難以應對復雜物理世界的推理����。啟智下屬機器人大模型團隊費曼智能正探索推進(jìn)名為“HumanGPT”的原生世界模型���。它并非語(yǔ)言模型�����,而是一個(gè)內化了4D時(shí)空與物理規律的“思維沙盤(pán)”���,能夠通過(guò)蒸餾人類(lèi)作業(yè)時(shí)的多模態(tài)認知數據(如視覺(jué)�����、力覺(jué)�、眼動(dòng)等)��,讓模型直接習得物理因果�,能像人一樣在行動(dòng)前進(jìn)行推演����;并實(shí)現全模態(tài)信息統一理解與決策控制一體化���。此舉旨在推動(dòng)行業(yè)從“大模型改裝”邁向“原生世界模型”���,搶占具身智能的認知高地����。
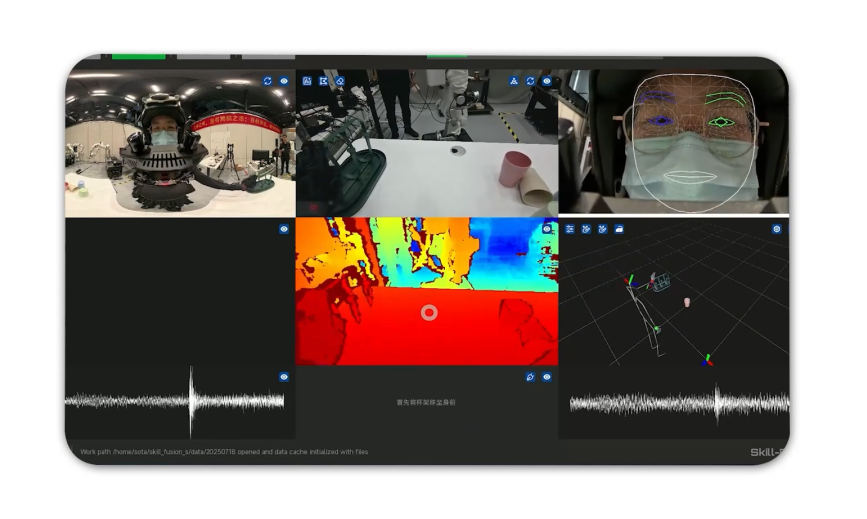
核心數據:以“人類(lèi)全模態(tài)技能采集服系統”為核心����,構建人類(lèi)中心化的數據飛輪
高質(zhì)量數據的匱乏嚴重制約模型進(jìn)化����。啟智提出以“技能服”為核心的范式革新��,從“采集機器人動(dòng)作”轉向“采集人類(lèi)專(zhuān)家技能”�。
這將是一套輕量化穿戴設備����,可在一線(xiàn)人員自然作業(yè)時(shí)����,同步記錄其視覺(jué)�、肌電��、力覺(jué)及反映認知的眼動(dòng)信號���,從而捕獲包含人類(lèi)隱性經(jīng)驗與物理交互本質(zhì)的“黃金數據”�����。未來(lái)���,該模式旨在通過(guò)生態(tài)化部署���,吸引大量行業(yè)工作者貢獻數據�,形成“數據越多→模型越強→應用越廣”的自我強化飛輪��,從根本上破解數據瓶頸�����。
從展示今日可用的完整底座與協(xié)同作業(yè)案例����,到明確未來(lái)攻堅的原生模型與數據飛輪�,啟智的路徑圖已然清晰:以開(kāi)放的通用技術(shù)底座為沃土�����,以原生世界模型為智能內核����,以人類(lèi)中心的數據生態(tài)為進(jìn)化燃料����,三位一體�,共同推動(dòng)機器人智能實(shí)現從“量變”到“質(zhì)變”的涌現���。
本次開(kāi)發(fā)者大會(huì )����,是一個(gè)里程碑��,更是一個(gè)新起點(diǎn)���。啟智堅信�,當行業(yè)最棘手的認知與數據難題被系統化解���,當全球開(kāi)發(fā)者的創(chuàng )造力于此匯聚�,智能機器人賦能千行百業(yè)的“實(shí)干時(shí)代”將加速到來(lái)���。啟智期待與所有生態(tài)伙伴并肩���,共同跨越臨界�,迎接那智能涌現���、價(jià)值迸發(fā)的未來(lái)�。

 地址:中國(安徽)自由貿易試驗區蕪湖片區萬(wàn)春東路96號
 電話(huà):400-052-8877
 傳真:0553-5635270


